¶ 1. 硬件规格与接口说明
¶ 1.1 产品概览
MGS-104 是一款桌面级微电网硬件在环验证平台,基于"低压缩比缩微复现"技术,通过可编程功率单元阵列模拟光伏、储能、负载及并网点,支撑源网荷储协同控制算法的快速验证。
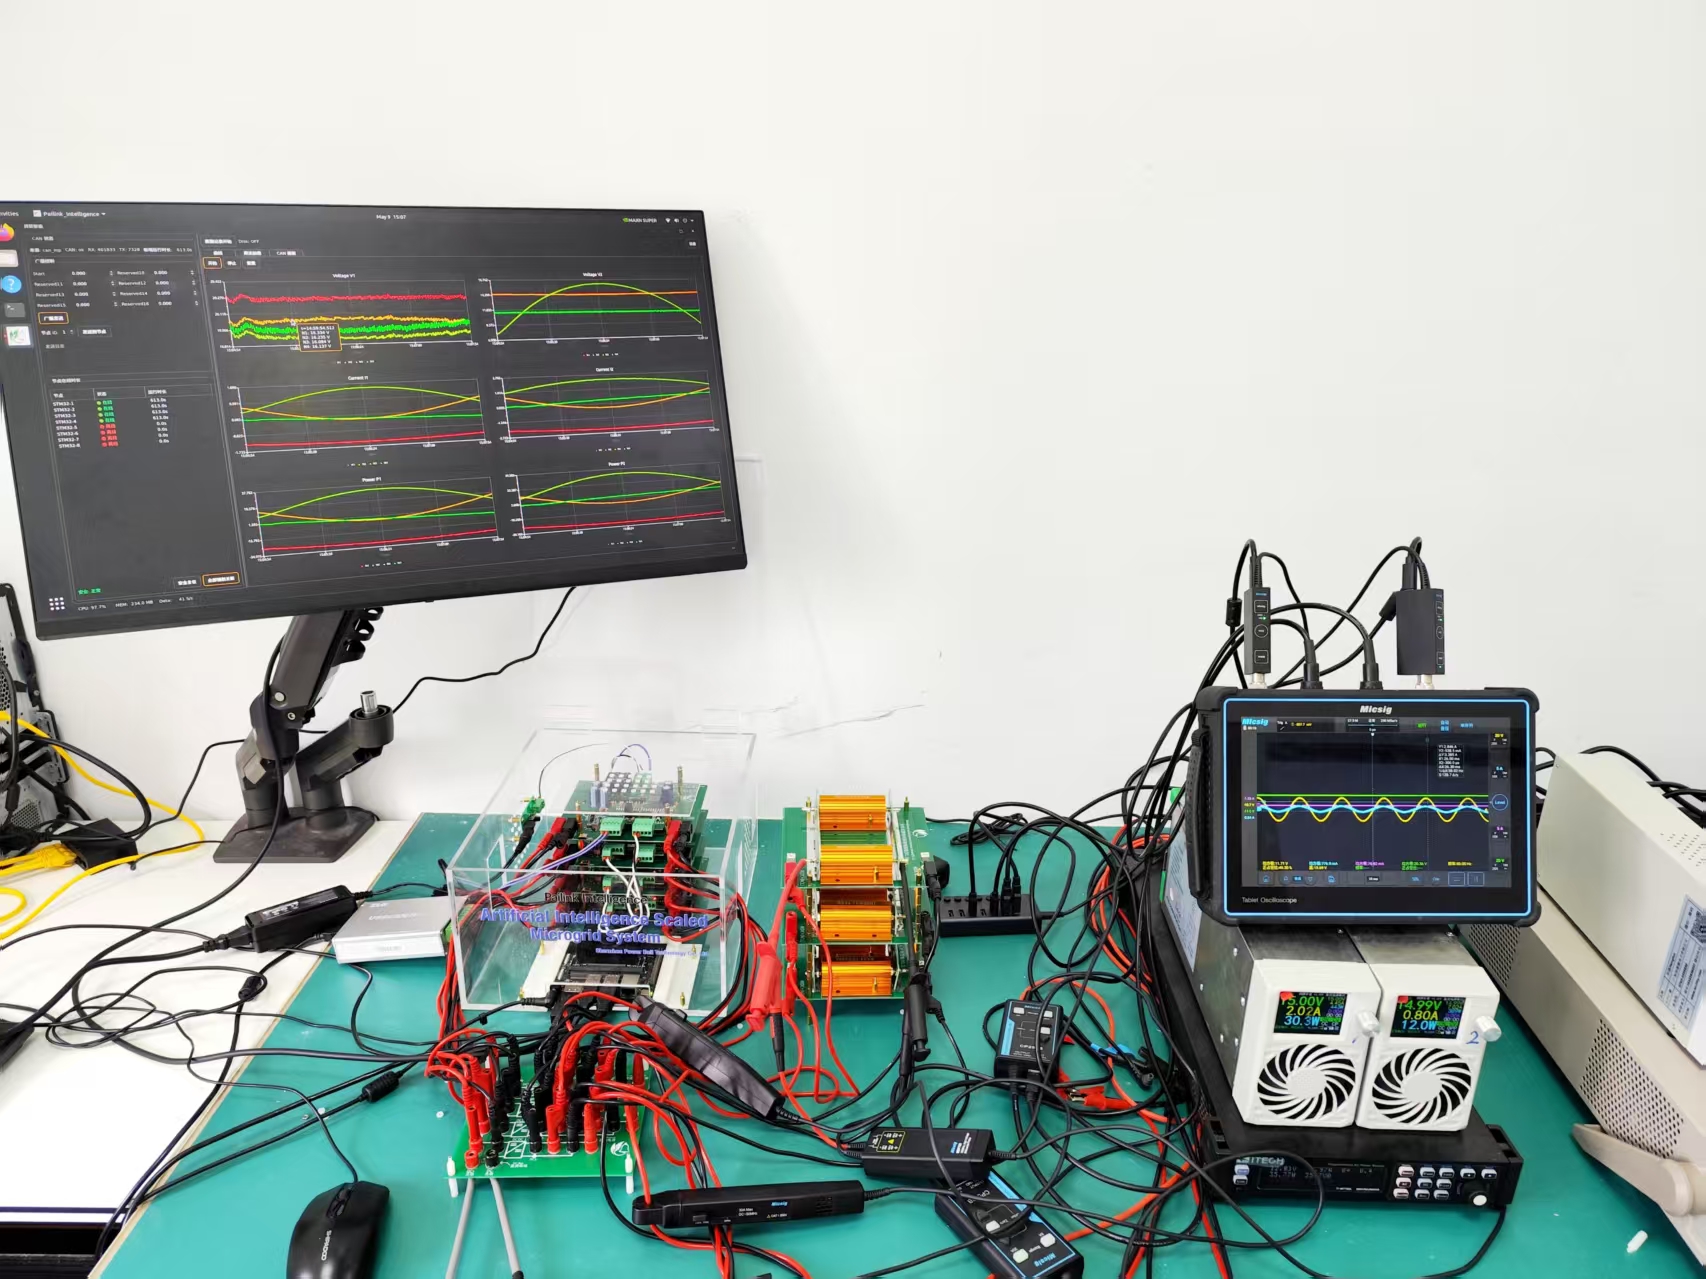
图1.1:MGS-104标准版
| 项目 | 规格 |
|---|---|
| 边缘计算节点 | NVIDIA Jetson Orin Nano Super Developer Kit,67 TOPS AI算力,6核ARM Cortex-A78AE,1024核GPU,8GB LPDDR5 |
| 功率节点 | 4 × PowerNode,3× 双向DC/DC + 1× 双向DC/DC或AC/DC |
| 通信总线 | CAN总线,固定通信周期100ms |
| 电气参数 | 直流母线:20 Vdc;交流母线:12 Vac;单节点功率:50 W;系统总功率:200 W |
| 物理尺寸 | 亚克力机箱,255 mm (宽) × 305 mm (深) × 165 mm (高) |
| 重量 | 约1.5 kg |
| 扩展能力 | 支持多机箱、多微网系统堆叠扩展 |
¶ 1.2 物理拓扑与控制架构
¶ 1.2.1 物理拓扑
MGS-104 由一套源⽹荷储⼦系统通过公共直流⺟线耦合构成。该系统包含三个DC/DC 变换器(分别连接 PV 模拟、储能电池、EV 负荷)和⼀个 AC/DC 变换器(连接交流电⽹,作为 PCC)。
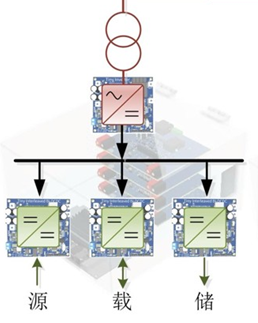
图1.2:MGS-200 双机级联拓扑结构(8节点控制阵列)
¶ 1.2.2控制架构
MGS-104 Pro 采用上下级分层控制架构:
| 层级 | 说明 |
|---|---|
| 上层(Jetson 边缘计算) | 运行 AI 算法、MPC、VPP 调度,通过 Python SDK 下发功率指令,周期 100 ms |
| 下层(STM32 节点) | 执行底层电压/电流闭环控制,通过 CAN 总线接收指令并反馈实时采样值(电压、电流、功率、温度、状态) |
¶ 1.3 用户交互侧
| 接口/部件 | 说明 |
|---|---|
| Jetson Orin Nano 接口 | USB 3.2 Gen2 Type‑A × 4,DisplayPort × 1,千兆以太网 × 1,DC 24V 供电输入 |
| 状态指示灯 | Jetson电源、运行状态指示(绿色) |
¶ 1.4 系统连接侧
| 接口/部件 | 说明 |
|---|---|
| 功率单板接口(前向) | CAN通信接口、输入/输出功率接口(直流母线20V、交流12V) |
| 功率单板接口(后向) | 24V供电结构(内部电源分配) |
| 功率单板状态指示灯 | 主板以及通信接口板电源、运行状态指示灯(红色) |
¶ 1.5 电气性能
本章详细阐述 DC/DC 与 AC/DC 功率单元的关键电气参数,包括电压/电流采样精度
¶ 1.5.1 DC/DC 功率单元电气性能
电气采样精度
| 参数 | 精度 | 条件/范围 |
|---|---|---|
| 电压采样精度 | ±0.1 V | 直流电压采样范围:0~25 Vdc |
| 电流采样精度 | ±0.1 A | 双向电流范围:-3 A ~ +3 A |
| 采样上报周期 | 100 ms | 通过 CAN 总线传输,适配 AI 协同控制 |
¶ 1.5.2 AC/DC 功率单元电气性能
电气采样精度
| 参数 | 精度 | 条件/范围 |
|---|---|---|
| 电压采样精度 | ±0.1 V | 交流电压采样范围:0~17 Vac(有效值) |
| 电流采样精度 | ±0.1 A | 双向电流范围:-4.5 A ~ +4.5 A(有效值) |
| 同步特性 | 支持并网/离网模式 | 电压、电流同步采样,基波有效值计算 |
¶ 1.6 CAN通信协议
系统使用扩展帧(29-bit ID),波特率 500 kbps。主站(Jetson)每 100 ms 广播同步帧,各节点回复状态帧,主站随后下发功率指令帧。
| 帧类型 | ID (hex) | 数据长度 | 内容 |
|---|---|---|---|
| 同步帧(主站→节点) | 0x100 | 1 byte | 时间戳(低字节) |
| 功率指令帧(主站→节点) | 0x200 + node_id | 4 bytes | float32 功率值 (W),正=放电/输出 |
| 状态回复帧(节点→主站) | 0x300 + node_id | 8 bytes | 电压(2B)、电流(2B)、功率(2B)、温度(1B)、状态(1B) |
| 错误帧 | 0x3FF | 2 bytes | 错误码 |
系统固定采样上报最小周期(可通过Pailink_Intelligence软件设定)为 50 ms,通过 CAN 总线传输,适配 AI 协同控制的时间尺度需求。电压、电流同步采样,交流侧支持基波有效值计算。
¶ 1.7 低压缩比缩微复现技术
¶ 1.7.1 技术原理
低压缩比缩微复现是一种动态特性映射技术:通过对电压、电流、功率等物理量进行缩放,同时保持系统的时间常数、阻抗特性、谐振频率等关键动态参数不变,使缩比模型在控制层面的响应与真实系统一致。
| 物理量 | 真实系统 | 缩比平台 | 缩放关系 | 示例(平台→高压) |
|---|---|---|---|---|
| 电压 | V_r | V_m = α × V_r | 电压缩放比 α | 20V → 400V (α=20) |
| 电流 | I_r | I_m = β × I_r | 电流缩放比 β | 2.5A → 50A (β=20) 或 125A (β=50) |
| 功率 | P_r = V_r × I_r | P_m = α×β × P_r | 功率缩放比 α×β | 50W → 20kW (αβ=400) 或 50kW (αβ=1000) |
| 阻抗 | Z_r = V_r / I_r | Z_m = (α/β) × Z_r | 阻抗缩放比 α/β | 同比时 α/β=1;异比时 α/β=0.4 |
| 时间常数 | τ_r | τ_m = τ_r | 保持不变 | — |
核心原则:电压、电流可按不同比例缩放(α ≠ β),通过阻抗补偿电路保持时间常数、谐振频率等动态参数与真实系统一致。
¶ 1.7.2 映射方案
| 映射方式 | 电压缩放 | 电流缩放 | 阻抗缩放 | 等效单节点功率 | 等效总功率 | 典型场景 |
|---|---|---|---|---|---|---|
| 方案 A(同比) | ×20 (20V→400V) | ×20 (2.5A→50A) | ×1 (8Ω→8Ω) | 20 kW | 80 kW | 阻抗精确匹配,并网特性研究 |
| 方案 B(异比) | ×20 (20V→400V) | ×50 (2.5A→125A) | ×0.4 (8Ω→3.2Ω) | 50 kW | 200 kW | 高功率密度,工商业储能/光储充 |
注:方案 B 中阻抗缩放比 ≠1,需通过平台内置的阻抗补偿电路及参数匹配设计,确保时间常数、谐振频率等动态特性与真实系统一致。
¶ 1.7.3 等效能力
单平台配置(4节点)
| 映射方式 | 等效单节点功率 | 等效总功率 | 典型场景 |
|---|---|---|---|
| 方案 A(同比) | 20 kW | 80 kW | 阻抗精确匹配,并网特性研究 |
| 方案 B(异比) | 50 kW | 200 kW | 高功率密度,工商业储能/光储充 |
¶ 1.8 功率节点板卡
每块功率节点板卡尺寸为 100 mm × 80 mm,采用 4 层 PCB 设计,主要包含以下功能区块:
- 功率变换器:双向 DC/DC(Buck/Boost)或双向 AC/DC(单相 H 桥),开关频率 50 kHz,最大效率 ≥92%。
- 采样与调理电路:电压/电流传感器(霍尔效应或互感器)、差分放大器、抗混叠滤波器,采样精度满足直流 ±0.1 V / ±0.1 A,交流 ±0.1 V / ±0.1 A。
- 驱动与保护电路:隔离栅极驱动器、硬件逐周期过流比较器、过温检测、短路保护逻辑。
- 通信接口:CAN 收发器(ISO 11898-2 兼容),带 ESD 保护,支持 500 kbps 波特率。
- 辅助电源:从机箱背板取电,产生 ±15V、5V、3.3V 等局部供电。
每个节点板卡通过 2×10 针排针连接器与背板相连,实现电源、CAN 总线及控制信号的传递。板卡正面配有运行/故障 LED 指示灯。
¶ 1.9 核心控制芯片
每块功率节点板卡的核心为 STM32F302 微控制器,其关键特性如下:
- 内核:ARM Cortex-M4,主频 72 MHz,支持 FPU 和 DSP 指令。
- 存储:128 KB Flash,32 KB SRAM,满足实时控制程序与数据存储需求。
- 高级定时器:2 个 16 位高级定时器(支持 6 路互补 PWM,带死区插入),适用于功率变换器高频开关控制。
- 模数转换器:3 个 12 位 ADC,采样率高达 5 Msps,支持多通道同步采样。
- 通信接口:2 个 CAN 2.0B 接口(兼容 2.0A),3 个 USART,2 个 SPI,2 个 I2C。
- 工作温度:-40°C ~ +85°C,采用工业级规格,适用于长时间连续运行。
边缘计算核心采用 NVIDIA Jetson Orin Nano Super,将高性能 AI 推理、实时通信、数据管理与控制算法部署集成于同一平台,为微电网硬件在环验证、算法开发和实验管理提供统一的计算基础。
NVIDIA Jetson Orin Nano Super 边缘计算平台
- AI 算力:最高 67 TOPS,可支持深度学习推理、强化学习、模型预测控制(MPC)、多智能体协同控制及其他智能调度算法。
- 处理器:6 核 Arm Cortex-A78AE CPU,集成 NVIDIA Ampere 架构 GPU(1024 个 CUDA Core)。
- 内存:8 GB LPDDR5,可满足多源实时数据处理、模型加载及边缘推理需求。
- 软件环境:支持 Ubuntu、CUDA、Pytorch 等开发环境,可直接运行 Pailink Intelligence 软件及用户自定义算法。
- 系统功能:作为平台边缘计算中心,负责 AI 算法运行、EMS 能量管理、数据采集与可视化、CAN 通信调度、控制指令下发及实验数据记录。
- 协同方式:通过 CAN 总线与各 STM32 功率节点实时通信,由 Jetson 执行上层算法与任务调度,STM32 完成底层电压、电流及功率闭环控制。
¶ 2. 适用场景与部署示意
¶ 2.1 验证能力
专为 AI+微电网 场景设计,支持电力控制:
| 模拟单元 | 能力描述 |
|---|---|
| 光伏模拟 | 预设功率曲线、典型日曲线、随机波动、云层遮挡模拟 |
| 储能模拟 | 双向功率流动,可配置电池容量、初始SOC、充放电效率、功率限制 |
| 负载模拟 | 恒功率负载、冲击性负载(如抽油机)、柔性负荷(功率可调) |
¶ 2.2 典型验证场景
- 基于强化学习的微电网能量管理
- 光储充场站功率分配策略
- 源网荷储协同控制
注:本平台聚焦于AI协同控制(时间尺度100ms~分钟级),不适用于微秒级超快保护验证。
¶ 2.3 软件能力
| 项目 | 规格 |
|---|---|
| 操作系统 | Ubuntu 20.04 LTS(预装) |
| 编程语言 | Python 3.8+(上层控制) |
| Python SDK | 一键安装,完整API接口,用户无需接触底层C代码 |
| 预置示例脚本 | 光储协同、轨迹加载、源网荷储协同控制、强化学习储能套利 |
| 预置AI示例 | 基于AI的功率分配示例 |
| 可视化工具 | App版实时监控界面,支持电压、电流、功率曲线显示与数据导出 |
| 文档 | 硬件手册、SDK API文档、快速入门指南、场景配置示例 |
¶ 2.4 节点映射与功率关系
每套系统定义4个节点(节点编号 1~4):
| 节点编号 | 设备 | 控制模式 |
|---|---|---|
| 1 | 光伏(PV) | 限功率运⾏,可设定功率曲线 |
| 2 | 储能(Battery) | 恒压 (CV) 模式或恒功率(CP)模式,可设定功率曲线 |
| 3 | 负荷 (Load) | 恒功率(CP)模式,可设定功率曲线 |
| 4 | 公共耦合点 | 由其他节点功率合成,可设定功率曲线 |
PCC 功率计算: P_PCC = P_Load - P_PV - P_Battery ,正值表⽰从电⽹取电,负值表⽰向电⽹馈
电。
¶ 3. 电源与连线指南
¶ 3.1 安全须知
警告:接线前确保所有电源处于关闭状态。所有功率单元都是双向功率流,没有防反电路!"红正黑负"必须反复确认,正负极接错将直接导致设备损坏。
¶ 3.2 功率单元与接口板连接
使用双头香蕉头线缆(红/黑)连接:红色→正极(+),黑色→负极(-)。请再三检查每一条线缆。
¶ 3.3 电阻与电源连接
双头香蕉头线缆连接接口板的电阻部分与金属电阻;直流电源正负极端子与接口板标识一一对应(红正黑负)。
¶ 3.4 通信与辅助供电
- ZLG CAN盒 通过 A to B 数据线连接至 Jetson USB 口
- 板间 CAN 通信使用 5Pin 端子及数据连接线
- 隔离电源供电使用 2Pin 端子
Jetson Orin Nano → (USB) → ZLG CAN盒 → 5Pin端子 → 功率单元
同时连接显示器(HDMI)、键盘、鼠标至 Jetson。
¶ 4. 实验平台搭建步骤
¶ 4.1 开箱检查
¶ 一、功率单元
| 物料名称 | 规格/型号 | 数量 |
|---|---|---|
| AC/DC功率单元 | 双向AC/DC,12Vac,50W | 1片 |
| DC/DC功率单元 | 双向DC/DC,20Vdc,50W | 3片 |
| 功率单元接口板 | 连接功率单元与主板 | 1片 |
¶ 二、核心模块
| 物料名称 | 规格/型号 | 数量 |
|---|---|---|
| Jetson Orin Nano 开发套件 | 含散热 | 1套 |
| 隔离通信卡(已固定插在功率单元板上) | — | 4片 |
| 金属电阻板(AC/DC侧吸收电阻) | 包含2个10Ω/75W并联 | 3块 |
¶ 三、工具与烧录
| 物料名称 | 规格/型号 | 数量 |
|---|---|---|
| 固件烧录下载器 | ST-Link V2 / J-Link | 1个 |
| 固件烧录接口板 | 烧录板 | 1个 |
| 烧录线 | type C to type C 数据线 | 1条 |
关于 ST-Link 的说明:固件烧录下载器(ST-Link V2/J-Link)及烧录接口板为备用工具,仅在设备出现异常、需要远程调试或固件恢复时使用。正常开箱和日常使用中不需要连接。
¶ 四、线缆与连接器
| 物料名称 | 规格/型号 | 数量 |
|---|---|---|
| Jetson Orin Nano 供电适配器 | 电源适配器 19.0V/2.37A | 1条 |
| AC/DC & DC/DC 功率单元辅助供电适配器 | 电源适配器 12.0V/3A | 1条 |
| 板间CAN通信连接器 | 5Pin 插拔式接线端子 | 8个 |
| 板间隔离电源供电连接器 | 2Pin 插拔式接线端子 | 8个 |
| ZLG USBCAN II+ 通信盒 | CAN盒,含通信线 | 1根 |
| 电源功率香蕉头线缆(红) | 4mm香蕉头转香蕉头,红色 | 11+1条 |
| 电源功率香蕉头线缆(黑) | 4mm香蕉头转香蕉头,黑色 | 11+1条 |
| 电源功率香蕉头鳄鱼夹线缆(红) | 4mm香蕉头转鳄鱼夹,红色 | 3+1条 |
| 电源功率香蕉头鳄鱼夹线缆(黑) | 4mm香蕉头转鳄鱼夹,黑色,1m | 3+1条 |
¶ 五、结构件与紧固件
| 物料名称 | 规格/型号 | 数量 |
|---|---|---|
| 亚克力机箱 | 255×305×165mm,透明 | 1套 |
| Jetson 打印底座 | 3D打印,固定Jetson | 1个 |
| 机箱贴纸 | 前面板丝印、Logo | 1套 |
¶ 六、包装材料
| 物料名称 | 规格/型号 | 数量 |
|---|---|---|
| 包装材料 | 珍珠棉、防静电袋 | 1套 |
| 纸箱 | 外包装,带Logo | 1个 |
¶ 4.2 系统接线
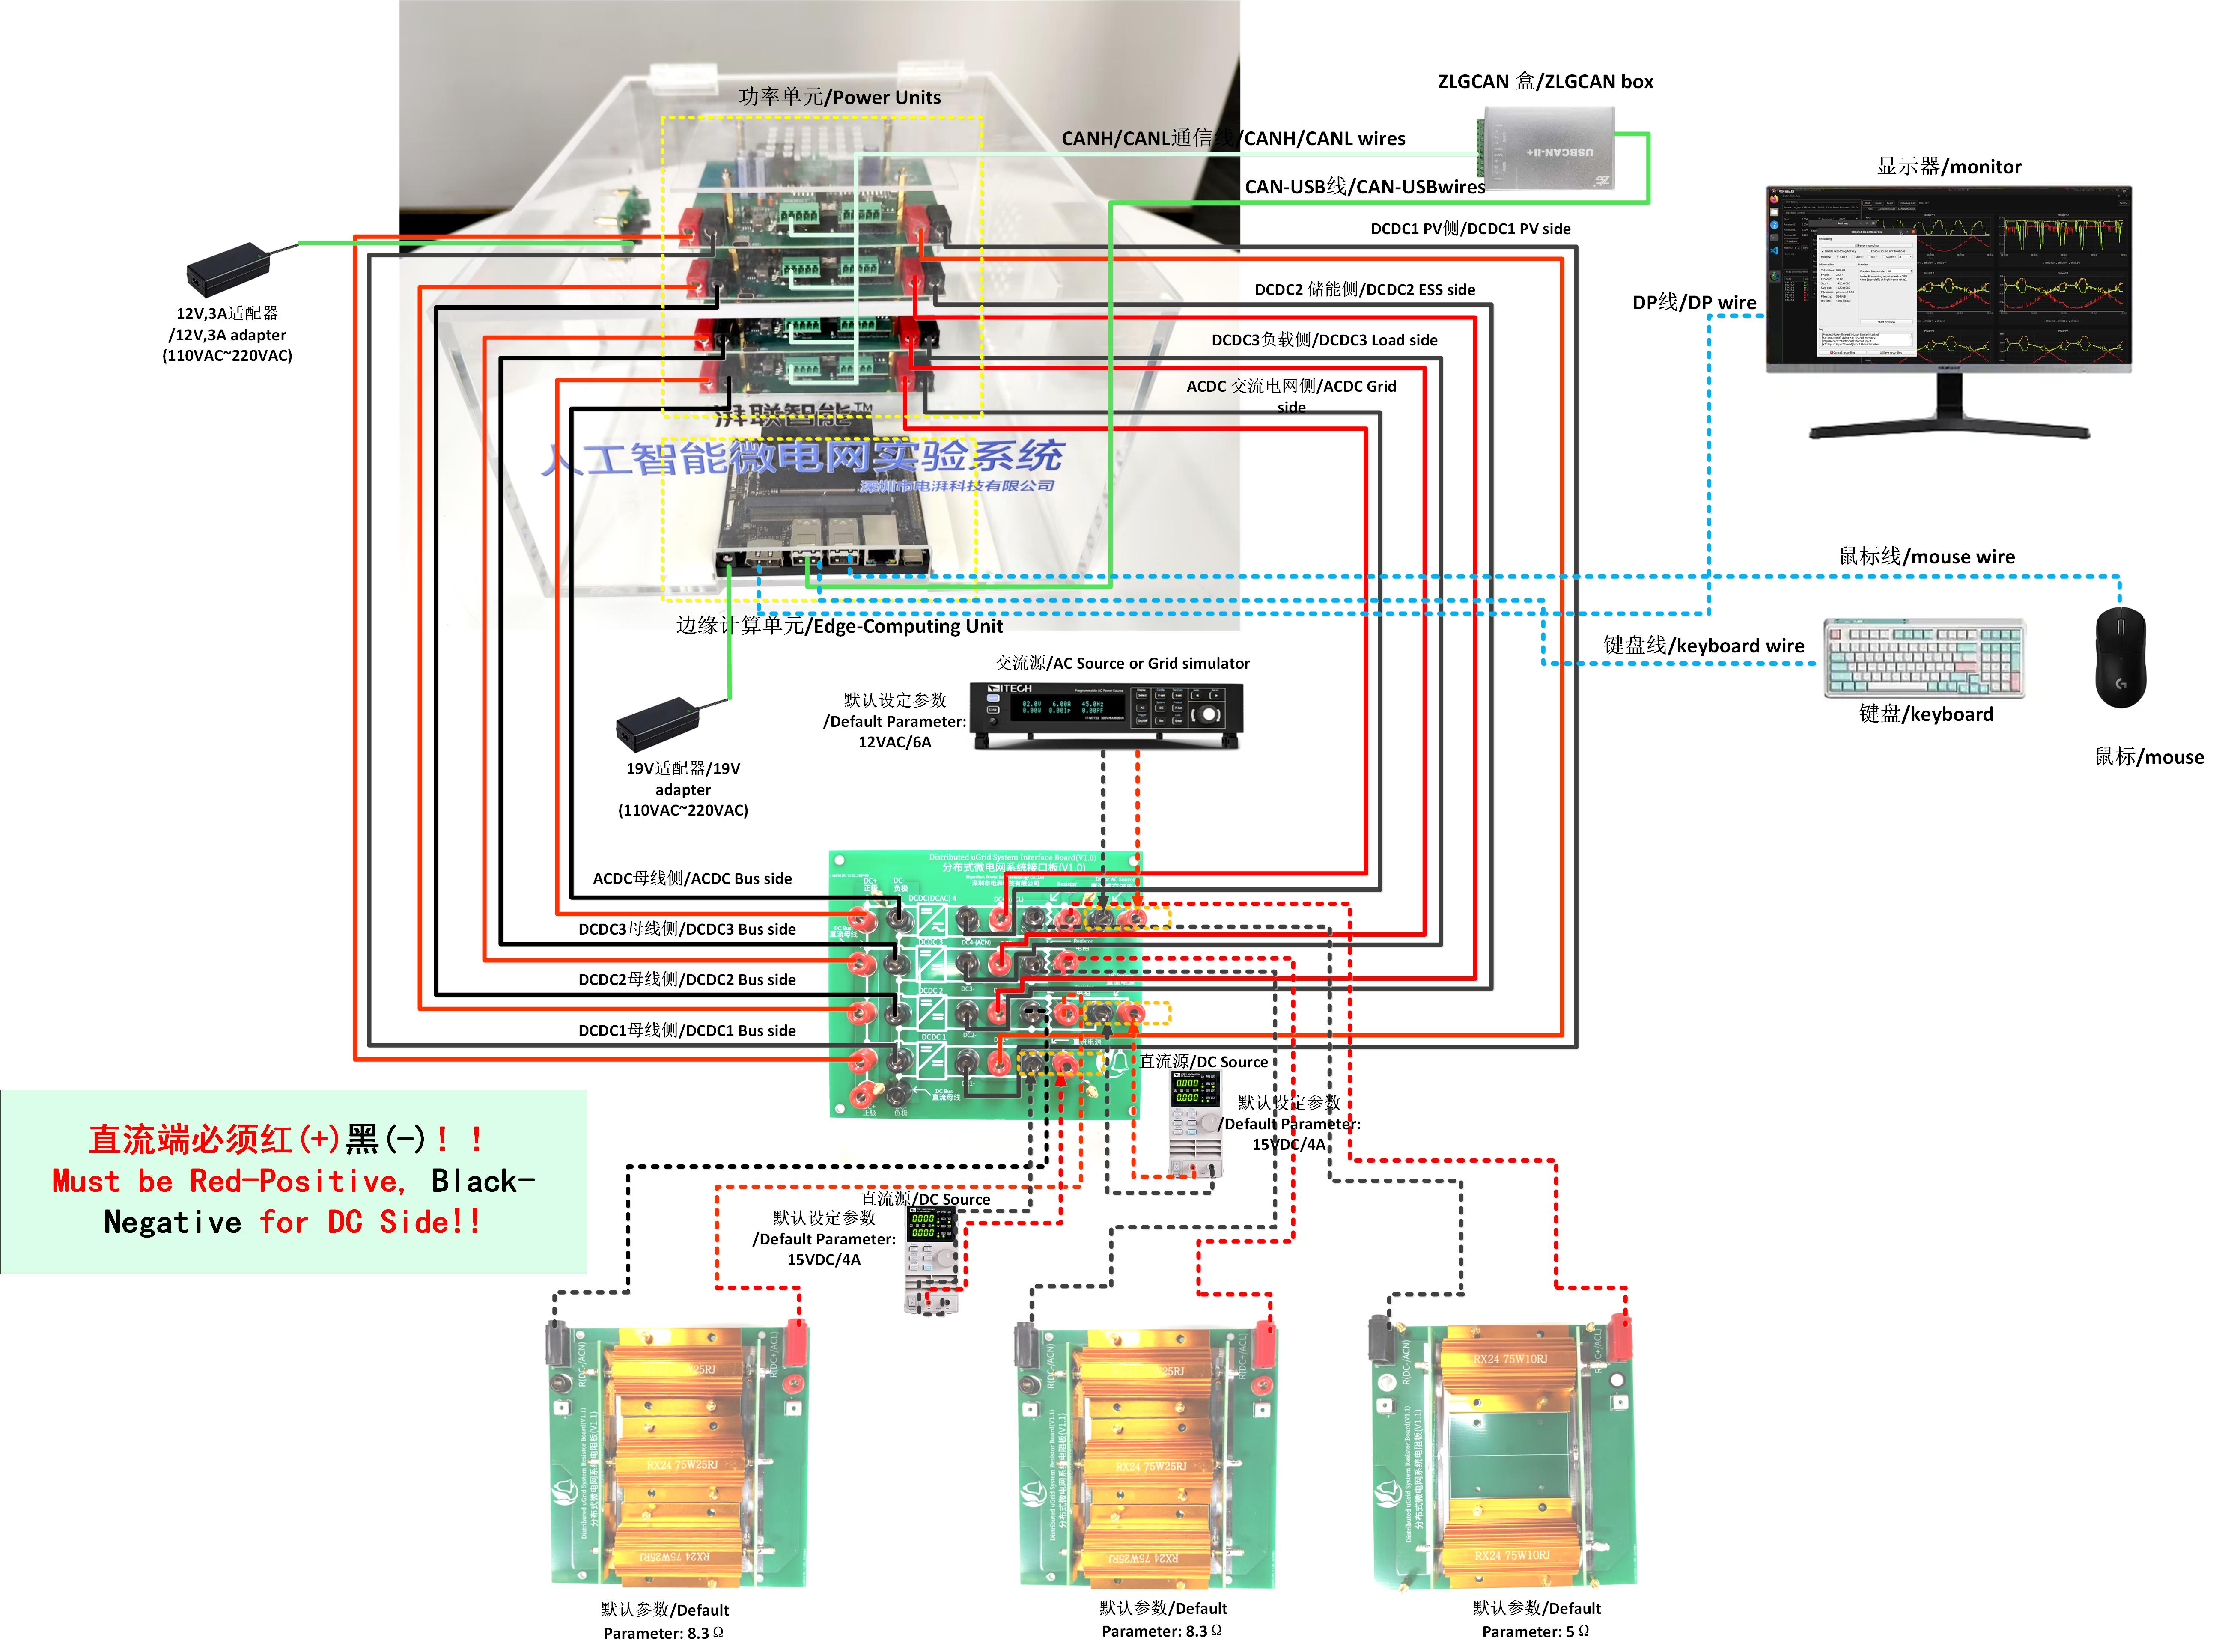
图4.1:MGS-104接线图
按照接线图来依次连接
- 使用8条黑红双头香蕉头线缆连接功率单元与接口板(红正黑负)
- 使用3条黑红双头香蕉头线缆连接接口板的电阻接口与金属电阻
- 使用2条黑红电源功率香蕉头鳄鱼夹线缆连接直流电源正负极端子与接口板标识对应
- 使用1条黑红电源功率香蕉头鳄鱼夹线缆连接交流电源正负极端子与接口板标识对应
¶ 4.3 通信与辅助供电连接
- ZLG CAN盒通过 typeA to typeB 数据线连接至 Jetson USB 口
- 板间 CAN 通信使用 5Pin 端子及数据连接线
- 隔离电源供电使用 2Pin 端子连接辅助电源接口板与功率单元后方
- 辅助电源接口板连接功率单元辅助供电适配器
- 连接显示器(HDMI)、键盘、鼠标至 Jetson的USB接口
¶ 4.4 硬件上电
- 打开亚克力机箱内部辅助供电开关
- 所有功率板红灯常亮
- 确认 AC/DC 及三片 DC/DC 单元红灯亮起,内部辅助供电正常
- Jetson指示灯亮起,同时风扇开始转动,显示单元亮起。
¶ 4.5 Jetson 开机与登录
连接 Jetson Orin Nano 供电线(19.0V/2.37A)后自动启动,进入 Ubuntu 20.04 桌面。
- 用户名:
mgs104 - 密码:
mgs104
¶ 4.6 软件运行与通信确认
- 进入文件夹
/Pailink Intelligence - 双击
Pailink Intelligence(Application)文件启动 Pailink Intelligence APP
状态指示灯说明:
| 位置 | 绿灯 | 红灯 | 不亮/其它 |
|---|---|---|---|
| ZLG CAN盒 | 绿灯闪烁/常亮 → 正常 | 异常/未识别 | 检查供电 |
| 软件界面节点 | 通信成功 ✅ | 通信失败 ❌ | — |
| 功率单元板卡 | — | 辅助供电正常 | 供电异常 |
✅ 通信正常标志:ZLG CAN盒绿灯闪烁 + 软件界面4个节点全部为绿色 → 可以进入实验环节。
¶ 4.7 外部电源配置
切勿使用万用表测量功率单元开发板上的元器件!直流电源红正黑负反复确认!所有功率单元无防反电路,接反即烧毁!
| 电源 | 推荐值 | 范围 |
|---|---|---|
| 直流电源 | 15V / 0-5A | 10-20V |
| 交流电源 | 12V / 0-6A | 10-15Vac |
建议使用示波器监测:20V直流母线电压、12V交流母线电压、AC/DC电流、DC/DC电流。
¶ 4.8 配套案例与算法能力
系统提供4个配套案例,覆盖新能源控制系统从基础控制到智能优化的典型应用。所有案例均提供完整源代码和配套说明文档,可直接运行,也可作为二次开发模板。
在 pailink_intelligence(APP) 中点击 Run Algorithm(算法加载) → Load(加载),选择 case1.py,观察功率响应、数据刷新及波形。
| 案例 | 控制对象 | 主要功能 | 算法与应用能力 |
|---|---|---|---|
| Case 1 | PV + Battery + Load | 三节点功率平衡控制 | 离网微电网功率协调、储能 SOC 保护、负载限制与安全运行。 |
| Case 2 | CSV Load CSV | 工况轨迹回放 | 实测数据复现、标准工况测试、算法对比验证与自动化测试。 |
| Case 3 | PV + Battery + Load + PCC | 四节点协同控制 | 并网控制、直流母线支撑、PCC 恒压运行及多节点功率协同。 |
| Case 4 | PV + Battery + Load + PCC | 基于强化学习的储能经济调度 | 支持 RL、规则策略、零功率策略对比,用于 AI 控制算法验证与储能经济运行。 |
除配套案例外,平台同样支持模型预测控制(MPC)、虚拟电厂(VPP)、需量管理、多智能体协同控制及其他人工智能算法开发,为新能源控制策略研究提供统一的软件运行平台。
¶ 4.9 节点功率限幅机制(Power Clamp)
为保证实验系统长期稳定运行,MGS-104 在 Runtime 控制层引入 Power Clamp(功率限幅) 机制。用户通过 Python 算法生成的功率指令,在发送至 STM32 节点之前会先经过限幅校验;当指令超出节点允许范围或系统总功率安全范围时,Runtime 会自动将其限制到可执行的安全值,再通过 CAN 总线下发至对应功率节点。
该机制的目标不是限制算法设计,而是在硬件执行层提供统一的安全边界,避免因误下发过高功率导致功率器件、电感、MOSFET 或负载电阻长期过载。尤其对于负荷节点,其内部通过功率电阻吸收能量,电阻无法无限制吸收过高功率,若超过额定耗散能力运行,会造成温升快速上升、阻值漂移甚至器件损坏,因此必须在软件运行层设置功率限幅。
¶ 4.9.1 直流母线结构与功率方向定义
下图为直流母线功率节点的工程化示意。PV、BESS、Load 等节点通过各自的功率变换器并联接入 DC Bus;左侧为母线支撑或 PCC 接口。图中箭头表示功率方向,数值单位为 W。
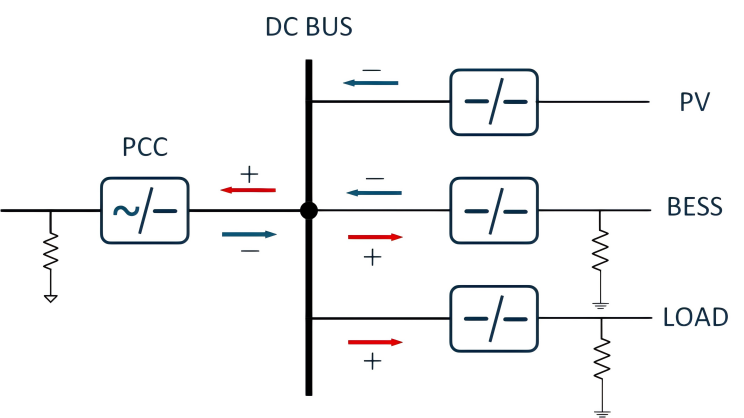
图4.2:直流母线、节点电路与功率方向示意图
正负号约定: 本文档与模板中的
clamp_p(node, value)保持一致,采用"母线视角"的功率符号。负功率表示该节点向直流母线输出功率,例如 PV 发电或 BESS 放电;正功率表示该节点从直流母线吸收功率,例如 Load 消耗功率或 BESS 充电。节点合成功率为正时,表示该功率平衡组整体从母线取电;为负时,表示该功率平衡组整体向母线回馈功率。
| 符号 / 箭头 | 含义 | 对应示例 |
|---|---|---|
| PV = -10 W | PV 节点向直流母线输出 10 W,属于发电方向。 | 光伏模拟源经 DC/DC 向母线注入功率。 |
| BESS = -10 W | 储能节点向直流母线输出 10 W,表示放电。 | 电池通过双向 DC/DC 放电支撑母线。 |
| BESS = +10 W | 储能节点从直流母线吸收 10 W,表示充电。 | 母线多余功率进入电池侧。 |
| Load = +10 W | 负载节点从直流母线吸收 10 W,表示消耗功率。 | 功率最终由负载电阻转化为热量。 |
| PCC = -10 W | 功率平衡组整体从母线吸收 10 W,PCC需要向母线补充功率。 | 负载需求大于发电与储能输出。 |
| PCC = +10 W | 功率平衡组整体向母线回馈 10 W,PCC需要吸收或调节该不平衡功率。 | 发电与储能输出大于负载消耗。 |
¶ 4.9.2 各节点限幅参数
标准模板中的 clamp_p(node, value) 会缓存最近一次下发的功率值,并对节点功率执行单节点限幅和合成功率约束。其中 Node1、Node2、Node3 分别对应 PV、储能和负荷节点,Node4 为 PCC 公共耦合点节点,其单节点功率限幅范围为 -40 W ~ +15 W。
| 节点 | 设备类型 | 电路结构 | 建议 / 模板限幅参数 | 限幅说明 |
|---|---|---|---|---|
| Node1 | PV | DC/DC | -40 W ~ 0 W | PV 作为发电侧运行,功率方向为向直流母线输出,避免 DC/DC 功率器件过载。 |
| Node2 | Battery | 双向 DC/DC | -40 W ~ +40 W | 储能节点支持充放电双向功率流动,其中负值表示放电输出,正值表示充电吸收,限幅由双向变换器额定容量决定。 |
| Node3 | Load | 电子负载 / 功率电阻 | 0 W ~ +40 W | 负载节点只吸收功率,限幅核心原因是内部功率电阻无法长期吸收过高功率。 |
| Node4 | PCC | 双向 AC/DC | -40 W ~ +15 W | PCC 作为公共耦合点承担交流侧功率交换与母线支撑功能,单节点限幅范围为 -40 W ~ +15 W;同时还需满足母线侧合成功率约束。 |
总功率约束: Runtime 除了执行单节点功率限幅外,还会对同一母线或同一功率平衡组内的节点合成功率进行统一约束。该约束是一类通用的母线侧安全边界,用于避免多个节点功率叠加后造成母线侧过载,使系统在功率平衡实验中保持安全裕量。需要注意,PCC 的单节点限幅为 -40 W ~ +15 W,因此根据功率平衡等式,当前模板配置中的母线侧合成功率约束为 -15 W ~ +40 W;Runtime 会优先保证每个节点不超过自身范围,再结合已缓存的其他节点功率修正当前下发值,使最终合成功率仍处于安全范围内。
¶ 4.9.3 功率限幅执行示例
当用户算法输出超过允许范围时,系统不会直接将异常值发送给硬件,而是自动发送修正后的安全值。例如:
| 算法请求值 | Runtime 实际发送值 | 说明 |
|---|---|---|
| Node1 PV = -55 W | -40 W | 超过 PV 节点最大发电限值,自动限幅至 -40 W。 |
| Node2 Battery = +55 W | +40 W | 超过储能充电上限,自动限幅至 +40 W。 |
| Node3 Load = +48 W | +40 W | 超过负载电阻安全耗散功率,自动限幅至 +40 W。 |
若某一节点单独未超限,但所在功率平衡组的合成功率超过对应总功率边界,Runtime 会结合其他节点的最近下发值重新计算当前节点允许范围,并发送满足总功率约束的修正值。
¶ 4.10 故障排除与常见问题
¶ 4.10.1 系统无法启动
- 检查电源适配器(24V/3A)是否连接,指示灯是否亮起。
- 确认 CAN 通信线连接正常,终端电阻已正确配置。
- 尝试重新插拔功率节点板卡,确保接触良好。
¶ 4.10.2 CAN 通信失败
- 检查波特率设置是否匹配(500 kbps)。
- 确认 USBCAN II+ 驱动已正确安装。
- 使用
candump工具查看总线是否有数据。
¶ 4.10.3 采样数据异常
- 检查电压/电流采样范围是否在规格内(DC 0~25V / -3A~+3A;AC 0~17Vac / -4.5A~+4.5A)。
- 确认采样上报周期最高为 20 Hz(最短周期 50 ms),Pailink Intelligence 软件可设置 1 Hz~20 Hz。
- 检查功率电路与控制电路之间的光耦隔离是否正常(1.5kV)。
¶ 4.10.4 过热保护触发
- 确认环境温度是否超出 0~40°C 工作范围。
- 检查是否超出降额建议功率。
- 若环境温度高于 30°C,建议增加辅助通风或进一步降额。
¶ 附录:技术规格与词汇表
¶ A.1 详细技术规格
| 参数 | 规格 |
|---|---|
| 边缘计算节点 | NVIDIA Jetson Orin Nano Super,67 TOPS AI 算力,6核 ARM Cortex-A78AE,1024核 GPU,8GB LPDDR5 |
| 功率节点 | 4 × STM32F302,可配置为双向 DC/DC 或双向 AC/DC |
| 通信总线 | CAN 总线,固定通信周期 100ms |
| 直流母线电压 | 20 Vdc |
| 交流母线电压 | 12 Vac(有效值) |
| 单节点功率 | 50 W |
| 系统总功率 | 200 W |
| DC/DC 电压采样 | 范围 0~25 Vdc,精度 ±0.1 V |
| DC/DC 电流采样 | 范围 -3A~+3A,精度 ±0.1 A |
| AC/DC 电压采样 | 范围 0~17 Vac,精度 ±0.1 V |
| AC/DC 电流采样 | 范围 -4.5A~+4.5A,精度 ±0.1 A |
| 采样上报周期 | 100 ms |
| 电气隔离 | 1.5kV 安全光耦隔离 |
| 物理尺寸 | 255 mm × 305 mm × 165 mm(亚克力机箱) |
| 重量 | 约 1.5 kg |
| 工作温度 | 0°C 至 40°C |
| 存储温度 | -20°C 至 60°C |
| 湿度 | 5% 至 90%,非冷凝 |
| 供电 | 外部 DC 24V 适配器 |
| 操作系统 | Ubuntu 20.04 LTS |
| 编程语言 | Python 3.8+ |
¶ A.2 词汇表
| 术语 | 全称 | 说明 |
|---|---|---|
| MPPT | Maximum Power Point Tracking | 最大功率点追踪 |
| MPC | Model Predictive Control | 模型预测控制 |
| VPP | Virtual Power Plant | 虚拟电厂 |
| PCC | Point of Common Coupling | 公共耦合点 |
| SOC | State of Charge | 荷电状态 |
| EMS | Energy Management System | 能量管理系统 |
| CAN | Controller Area Network | 控制器局域网络 |
| SELV | Safety Extra Low Voltage | 安全特低电压 |
| ESD | Electrostatic Discharge | 静电放电 |